طوّر مهندسون في معهد ماساتشوستس للتكنولوجيا «MIT» منظاراً روبوتياً مرناً صُمم للتحرك داخل الأمعاء الدقيقة، في محاولة لتسهيل الوصول إلى منطقة تُعد من أصعب أجزاء الجهاز الهضمي فحصاً وعلاجاً. ويستطيع الجهاز، وفق الباحثين،
التقاط الصور وإيصال الأدوية وأخذ عينات من الأنسجة وإزالة بعض السلائل الصغيرة أثناء تقدمه داخل الأمعاء. ويأتي المشروع لمعالجة صعوبة الوصول إلى الأمعاء الدقيقة التي يتجاوز طولها 20 قدماً، بينما يبلغ قطرها نحو بوصة واحدة وتقع عميقاً داخل الجسم. ويجعل ذلك التعامل معها أكثر تعقيداً مقارنة بالمعدة أو القولون،
خصوصاً عند البحث عن أسباب النزيف أو الآفات أو الانسدادات. بديل أكثر مرونة لإجراء معقد يستخدم الأطباء حالياً إجراء يُعرف باسم تنظير الأمعاء بالبالون المزدوج للوصول إلى أجزاء من الأمعاء الدقيقة. وتعتمد الطريقة على تحريك المنظار تدريجياً، بينما يجري نفخ بالونين وتفريغهما بالتناوب للمساعدة في دفعه إلى الأمام.
ويرى فريق «MIT» أن هذه العملية تستغرق وقتاً وتتطلب جهداً كبيراً من الطاقم الطبي، ولذلك حاول تطوير نظام يمكن التحكم فيه بسهولة أكبر ويساعد على التحرك بسرعة أكبر داخل هذا الجزء الطويل والضيق من الجهاز الهضمي. يقول جيوفاني ترافيرسو، أستاذ الهندسة الميكانيكية في «MIT» وطبيب الجهاز الهضمي في مستشفى «Brigham and Women’s»،
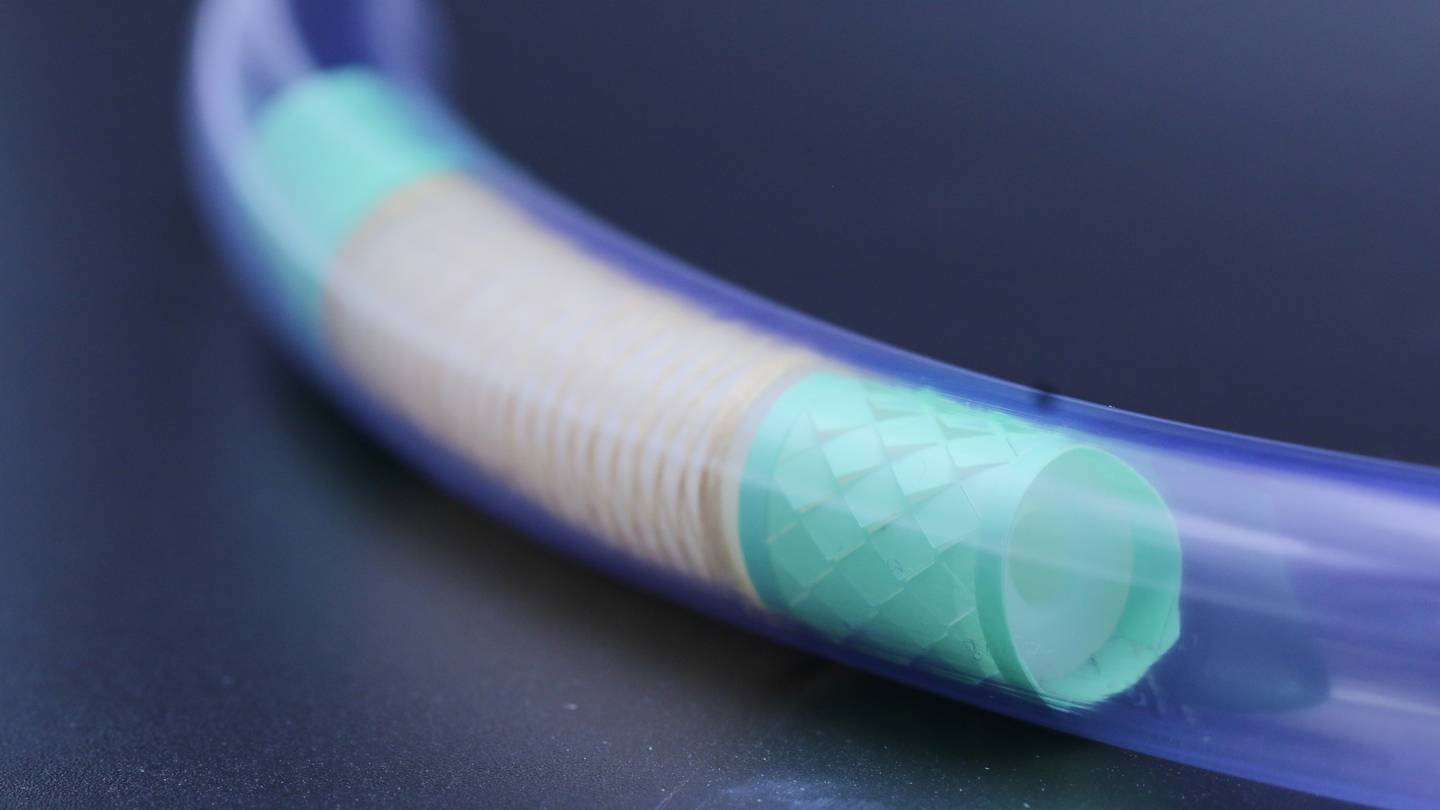
إن التحدي الأساسي يتمثل في إيجاد طريقة أكثر أتمتة لفحص مساحة من الأمعاء يصل طولها إلى نحو 20 أو 25 قدماً. أظهرت التجارب على الحيوانات قدرة الروبوت على التحرك لمسافة تقارب ستة أقدام أو أكثر داخل الأمعاء الدقيقة (الجامعة) حركة مستوحاة من الأفاعي استلهم الباحثون تصميم الروبوت من طريقة حركة الأفاعي ومن القشور التي تساعدها على التماسك مع الأسطح أثناء الحركة. ويتكون الروبوت الأنبوبي من مشغلات مرنة تحتوي كل منها على أربع حجرات يمكن نفخها بتركيبات مختلفة، ما يسمح للجهاز بالتمدد أو الانحناء في اتجاهات متعددة.
ويستطيع المشغّل التحكم في اتجاه الروبوت من خلال تغيير كمية الهواء التي تدخل إلى هذه الحجرات. أما في مقدمة الروبوت ومؤخرته، فتوجد بالونات إضافية تعمل بالتناوب على التمدد والانكماش لتثبيت الجهاز ودفعه إلى الأمام. ويغطي هذه الأجزاء غلاف مصمم بتقنية «كيرغامي»،
وهي أسلوب يعتمد على القص والطي. وعند تمدد البالون تبرز من الغلاف تراكيب صغيرة ثلاثية الأبعاد تساعد الروبوت على الحصول على قدر أكبر من الاحتكاك داخل البيئة الزلقة للأمعاء. ويشير الباحثون إلى أن هذا التصميم يسمح بتوليد قوة كافية للحركة من دون الاعتماد على شد أنسجة الأمعاء الدقيقة الحساسة بدرجة مفرطة. كاميرا وأدوات للعلاج لا يقتصر دور الروبوت على الحركة داخل الأمعاء،
إذ يحتوي على كاميرا للتصوير، وأداة لرش الأدوية، ومشابك يمكن استخدامها لأخذ عينات من الأنسجة أو إزالة السلائل الصغيرة. كما يتضمن النظام وحدة للتحكم والملاحة يستطيع الطبيب أو المشغّل استخدامها لتوجيه الجهاز عبر الممرات الضيقة والمنعطفات.
ويبقى الروبوت متصلاً بوحدات التحكم الخارجية بواسطة كابل، وقد صُمم بحيث يمكن إدخاله إلى الجسم عبر الفم أو المستقيم. وفي التجارب التي أُجريت على الحيوانات، تمكن الروبوت من التحرك لمسافة تقارب ستة أقدام ونصف القدم داخل الأمعاء الدقيقة.
كما اختبر الباحثون بنجاح أدوات رش الأدوية وأخذ الأنسجة والتصوير الموجودة على الجهاز. استمرار مرحلة البحث نُشرت الدراسة في دورية «Science Robotics»، ويقود العمل فريق يضم باحثين من «MIT» وجامعة تكساس ساوث ويسترن الطبية، فيما يشرف عليه ترافيرسو بصفته الباحث الرئيسي.
ولا يزال النظام في مرحلة البحث والتطوير، ويعمل الفريق حالياً على تحسين قدراته على الملاحة واختبار استخدامات إضافية داخل الأمعاء الدقيقة. ويقول الباحثون إن الهدف على المدى المقبل هو تطوير أنظمة يمكنها المساعدة في جعل تقييم الأمعاء الدقيقة أكثر أتمتة، مع الجمع بين التشخيص وبعض الإجراءات العلاجية في الجهاز نفسه.